Upoznaj Maqueen
Robot Maqueen s micro:bitom: dijelovi robota, baterije, siguran start i prva vožnja naprijed, natrag i okretanje u MakeCodeu.
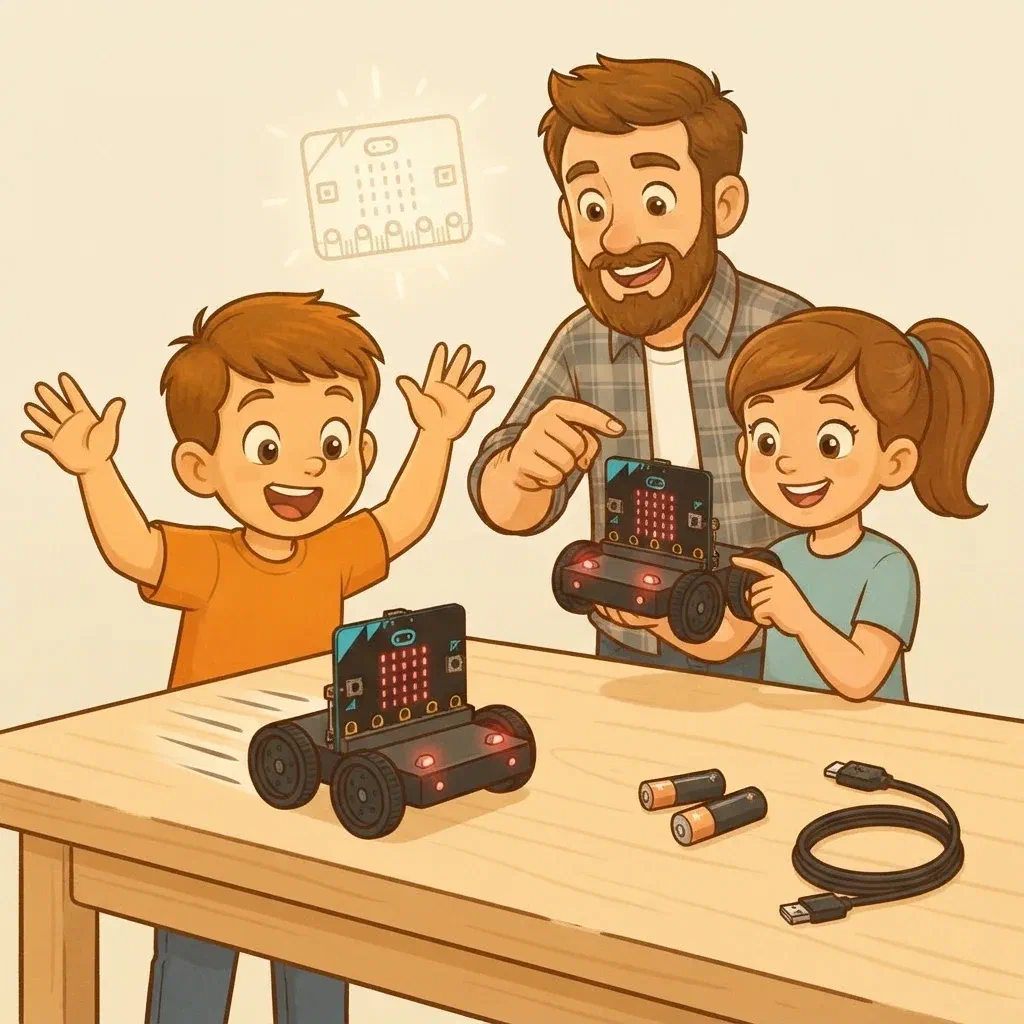
U ovom poglavlju robot će naučiti voziti, slušati odašiljač i osjetiti zid i liniju na podu. Na kraju poglavlja, nakon zimskih praznika, čeka nas robot-olimpijada.
Danas ćemo:
- saznati što je robot;
- upoznati dijelove Maqueena;
- naučiti pravila za vožnju robota;
- voziti naprijed, natrag i okretati se.
Materijal
Na micro:bitu u robotu je naljepnica prijemnik s brojem tvoje radio grupe, ista kao u lekciji Micro:bit kao kontroler. Taj micro:bit sada živi u robotu. Odašiljač ćemo opet trebati za daljinsko upravljanje.
Što je robot?
Robot je stroj koji radi tri stvari:
- osjeti što je oko njega,
- odluči što će napraviti,
- djeluje: vozi, svijetli, pišti.
To već poznaješ iz pametnog križanja: ulaz → program odlučuje → izlaz. Kod robota je micro:bit mozak, senzori su njegova osjetila, a motori njegovi mišići.
Robot nije čaroban. Radi točno ono što mu kaže program, ni više ni manje. Ako se robot ponaša čudno, gotovo uvijek je razlog u programu ili u baterijama.
Upoznaj Maqueen
Maqueen je mali robot s dva kotača. Na slici su brojevima označeni njegovi dijelovi:
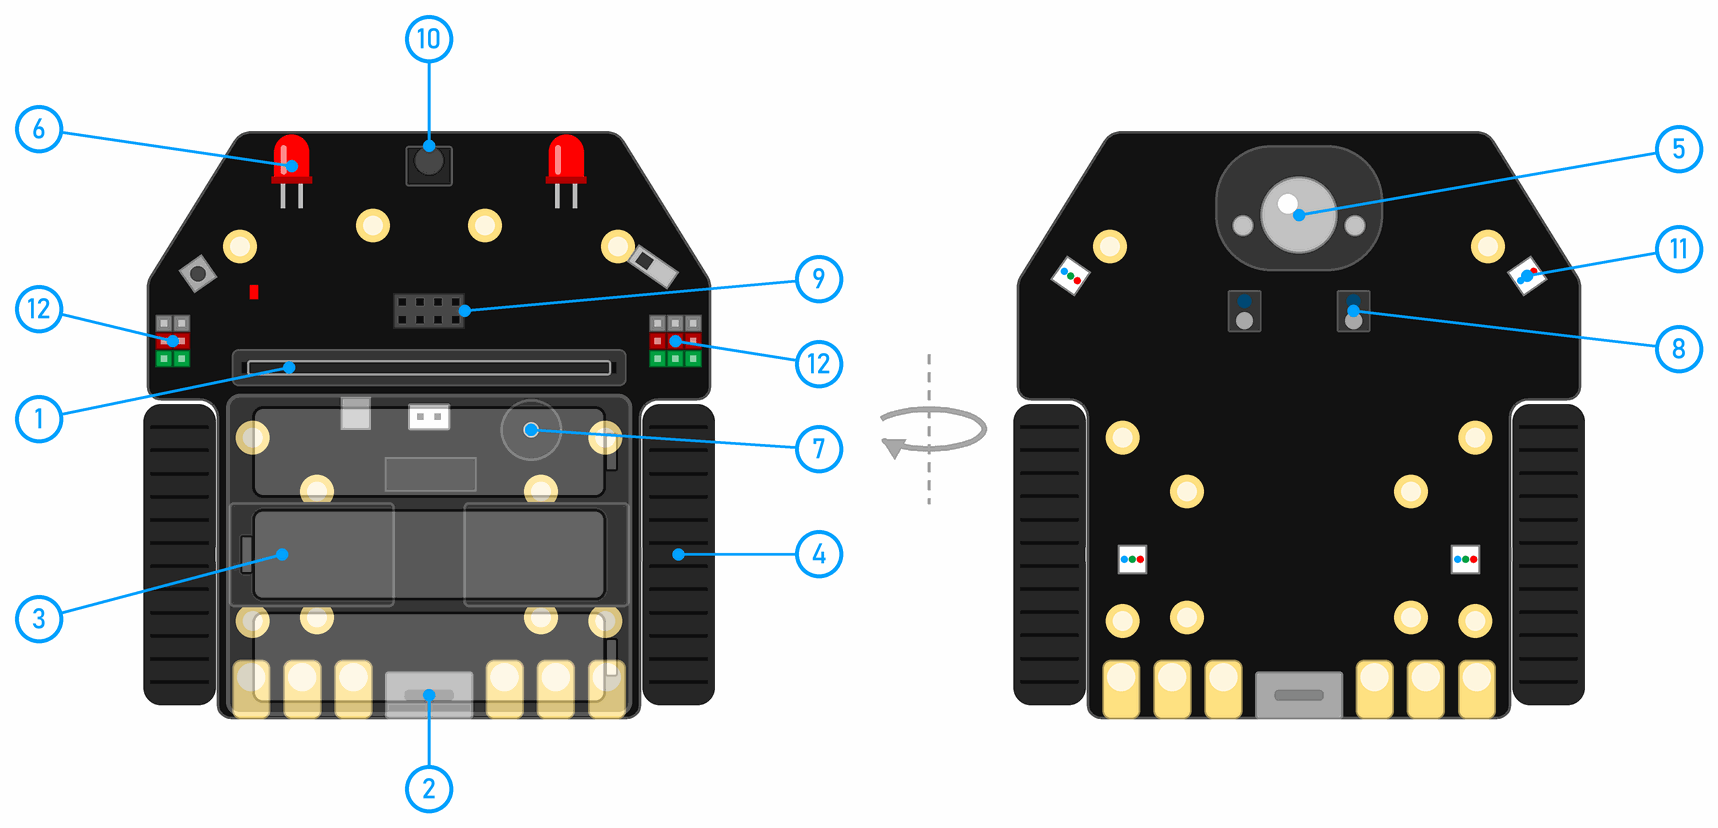
- Micro:bit u utoru: mozak robota.
- Sklopka: uključuje i isključuje robota.
- Ležište za baterije: tri AA baterije.
- Dva motora s kotačima, lijevi i desni.
- Kuglica koja klizi po podu, da robot ne padne na nos.
- Dvije prednje LED-ice, lijeva i desna, kao farovi.
- Zujalica: robot može pištati i svirati.
- Dva senzora linije na donjoj strani: vide crnu liniju na podu.
- Priključak za ultrazvučni senzor: senzor mjeri koliko je daleko zid.
- IR prijemnik, za infracrveni daljinski upravljač (ne koristimo ga).
- RGB LED-ice na donjoj strani, koje mogu svijetliti u svim bojama.
- Priključci za dodatke: na njih ćemo kasnije spojiti branik i druge dijelove.
Svaki od tih dijelova upoznat ćemo u svojoj lekciji. Danas nam trebaju micro:bit, sklopka, baterije i motori.
Baterije
Maqueen radi na tri AA baterije. Iz njih dobivaju energiju i motori i micro:bit.
Pravila za baterije
- Pazi na plus (+) i minus (−): na ležištu je nacrtano kako se okreće svaka baterija. Pitaj voditelja da provjeri prije nego što uključiš robota.
- Ne miješaj stare i nove baterije.
- Koristimo samo baterije koje dobiješ u radionici. Baterije se nikad ne pune, osim ako na njima piše da se smiju puniti.
- Ako se baterija zagrije, odmah isključi robota i pozovi voditelja.
Pravila za robota
Robot nije igračka koja stoji na stolu. Vozi, i to brzo. Zato od prvog dana vrijede ova pravila:
Pravila za robota
- Vozimo samo po podu. Robot koji padne sa stola razbije micro:bit ili kotač.
- Robot kreće tek kad pritisneš tipku A. Kad program počne, motori stoje.
- Prije podizanja i programiranja isključi sklopku.
- USB kabel izvadi prije nego što uključiš sklopku. Robot ne smije odvući računalo sa stola.
- Ruke na robota tek kad robot stoji.
Kako programiramo robota
- Napravi novi projekt.
- Klikni na Extensions (na dnu popisa kategorija).
- U tražilicu upiši maqueen i odaberi ekstenziju maqueen.
U popisu kategorija pojavi se nova, zelena kategorija s blokovima za motore, LED-ice i senzore. Ekstenziju treba dodati u svaki novi projekt.
Program se na robota prenosi ovim redom:
- Isključi sklopku robota.
- Spoji micro:bit na računalo USB kabelom. Micro:bit može ostati u robotu.
- Prenesi program.
- Izvadi USB kabel.
- Stavi robota na pod, s mjestom ispred sebe.
- Uključi sklopku.
- Pritisni tipku A.
Zašto sklopku isključujemo i prije programiranja? Maqueen ima svoj mali čip koji pokreće motore. Micro:bit mu kaže vozi, a čip vozi sve dok ne dobije novu naredbu. Čak i kad se micro:bit programira ili ponovno pokrene, motori mogu nastaviti vrtjeti.
Vježba 1: Naprijed i stani
Program: Maqueen, prvi korak Tehnika: siguran start
Napravi novi projekt, nazovi ga Maqueen i dodaj ekstenziju. U ovom projektu radit ćeš i u vježbi 2.
Robot vozi blokom motor all move Forward at speed 100. U njemu odabereš motor (lijevi, desni ili oba, all), smjer (Forward je naprijed, Backward natrag) i brzinu, od 0 do 255. Blok motor all stop zaustavi motore.
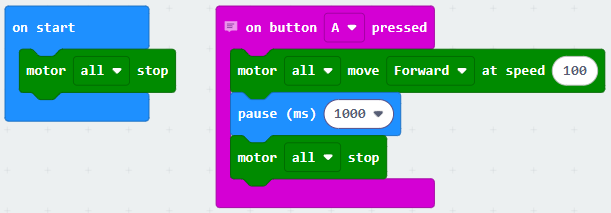
Blok motor all stop u on start je siguran start. Robot možda još vrti motore od prošlog programa, a ovaj blok ih zaustavi čim program počne. Taj blok ima svaki program robota u ovoj godini.
Predvidi
- Koliko će daleko robot otići za jednu sekundu? Pokaži rukom na podu.
- Što će se dogoditi ako umjesto 1000 ms napišeš 2000?
Isprobaj
Prenesi program na robota, ovim redom kao gore, i pritisni A. Je li robot otišao onoliko daleko koliko si predvidio/la?
Vježba 2: Natrag i okretanje
Program: Maqueen, drugi korak Tehnika: svaki kotač za sebe
Nastavljamo u projektu Maqueen. Robot zna samo naprijed. Naučit ćemo ga natrag i okretanje.
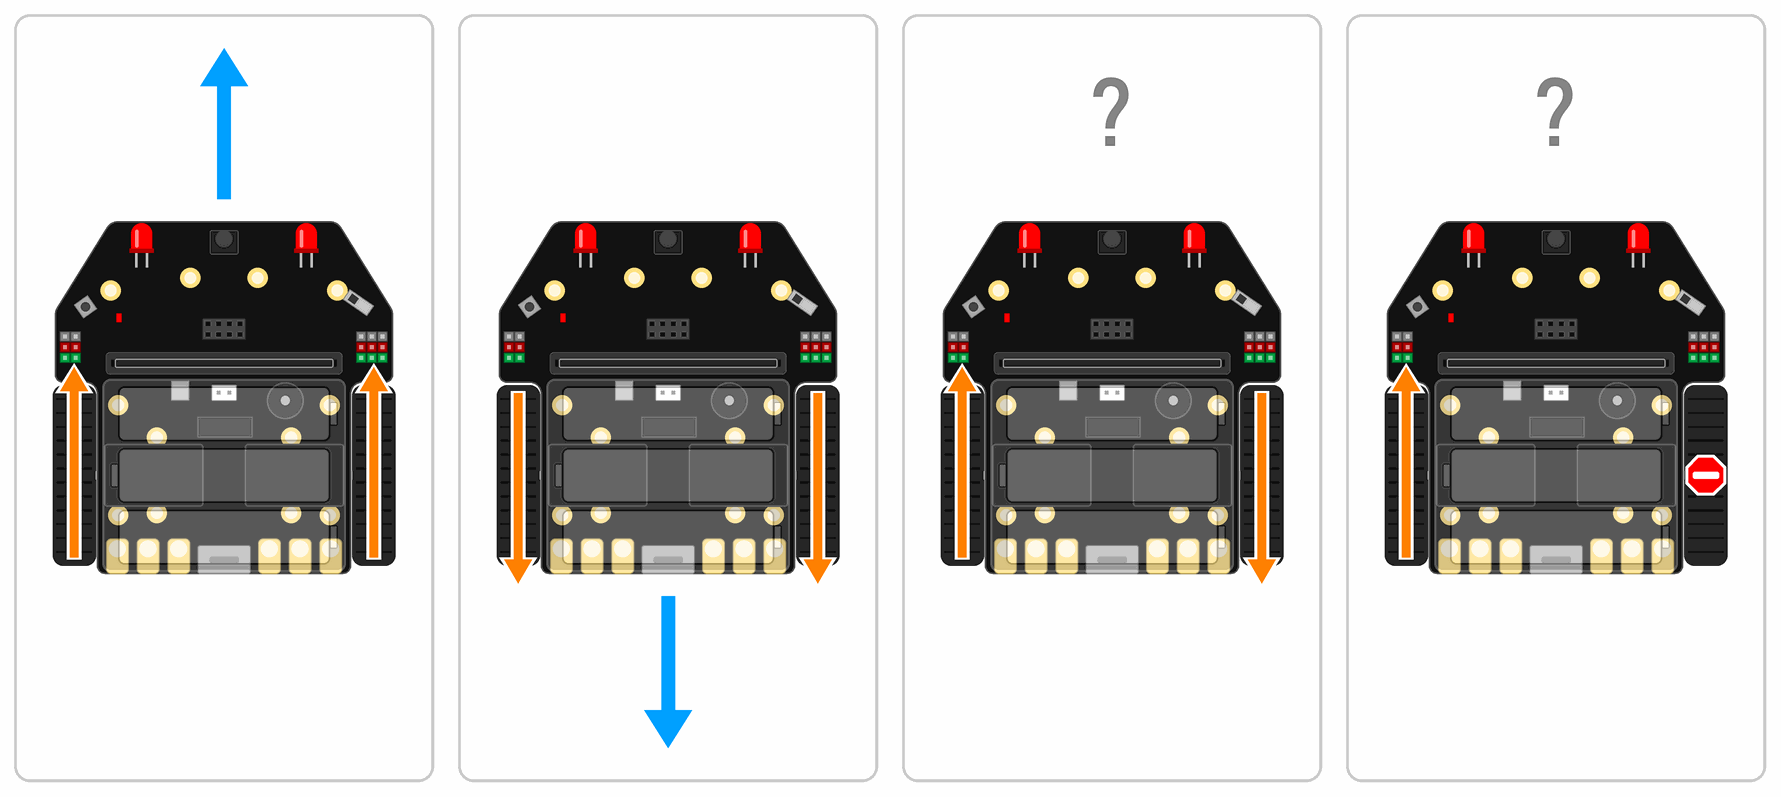
Robot nema volan. Skreće tako da se kotači vrte različito. Zato u bloku za motor umjesto all možemo odabrati samo lijevi motor (M1) ili samo desni (M2).
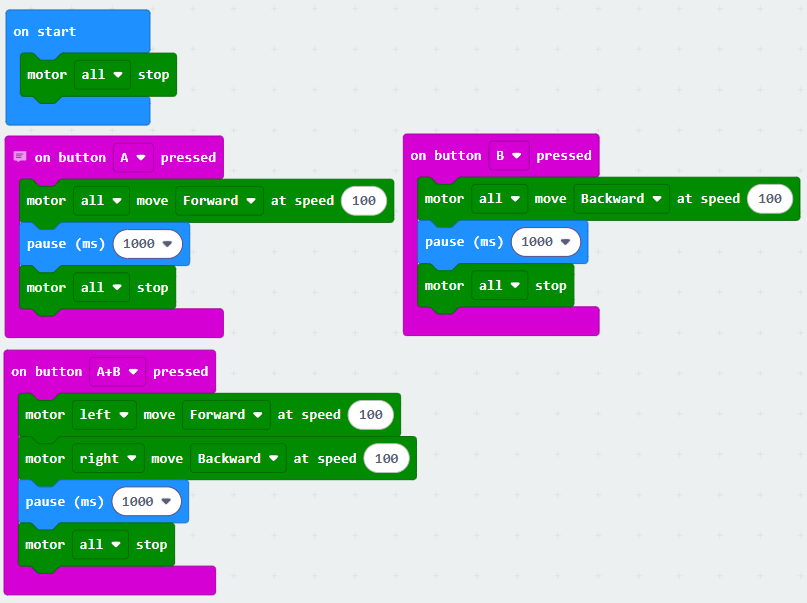
Dodaj blok on button B pressed: oba motora natrag jednu sekundu. Dodaj blok on button A+B pressed: lijevi motor naprijed, desni natrag, jednu sekundu.
Predvidi
- Lijevi kotač vrti se naprijed, a desni natrag. Kamo se okrene robot, ulijevo ili udesno?
- Pomakne li se robot s mjesta?
- Što bi bilo da desni motor stoji, a vrti se samo lijevi?
Isprobaj
Isprobaj tipke B te A i B zajedno. Zatim u bloku on button A+B pressed zamijeni blok za desni motor blokom motor M2 stop. Kako se sada robot okreće?
Provjeri svoja predviđanja
Dodatni zadaci
- Ples robota. Na tipku A neka robot otpleše ples: niz od barem pet pokreta (naprijed, okret, natrag…). Pokaži ples ostalima.
- Farovi. Neka prednje LED-ice svijetle dok robot vozi i ugase se kad stane. Pomoć: blok LEDlight left turn ON.
- Brže i sporije. Promijeni brzinu sa 100 na 50, pa na 200. Što se mijenja?
Što slijedi?
Sljedeći put mjerimo koliko brzo robot vozi i otkrivamo što je u motoru.
 Što smo naučili?
- Robot osjeti, odluči i djeluje. Micro:bit je mozak, senzori su osjetila, a motori mišići.
- Maqueen ima dva motora, i skreće tako da se kotači vrte različito.
- Robot vozimo samo po podu, kreće tek na tipku A, a prije podizanja i programiranja isključujemo sklopku.
- Ekstenzija dodaje nove blokove; za Maqueen je dodajemo u svaki projekt.
- Svaki program robota počinje sigurnim startom: motori stoje.
- Maqueenov čip vrti motore dok ne dobije novu naredbu.