Vožnja po planu
Robot Maqueen vozi kvadrat: vlastite funkcije za vožnju i okretanje, mjerenja brzine i zašto robot s dva motora ne vozi savršeno ravno.
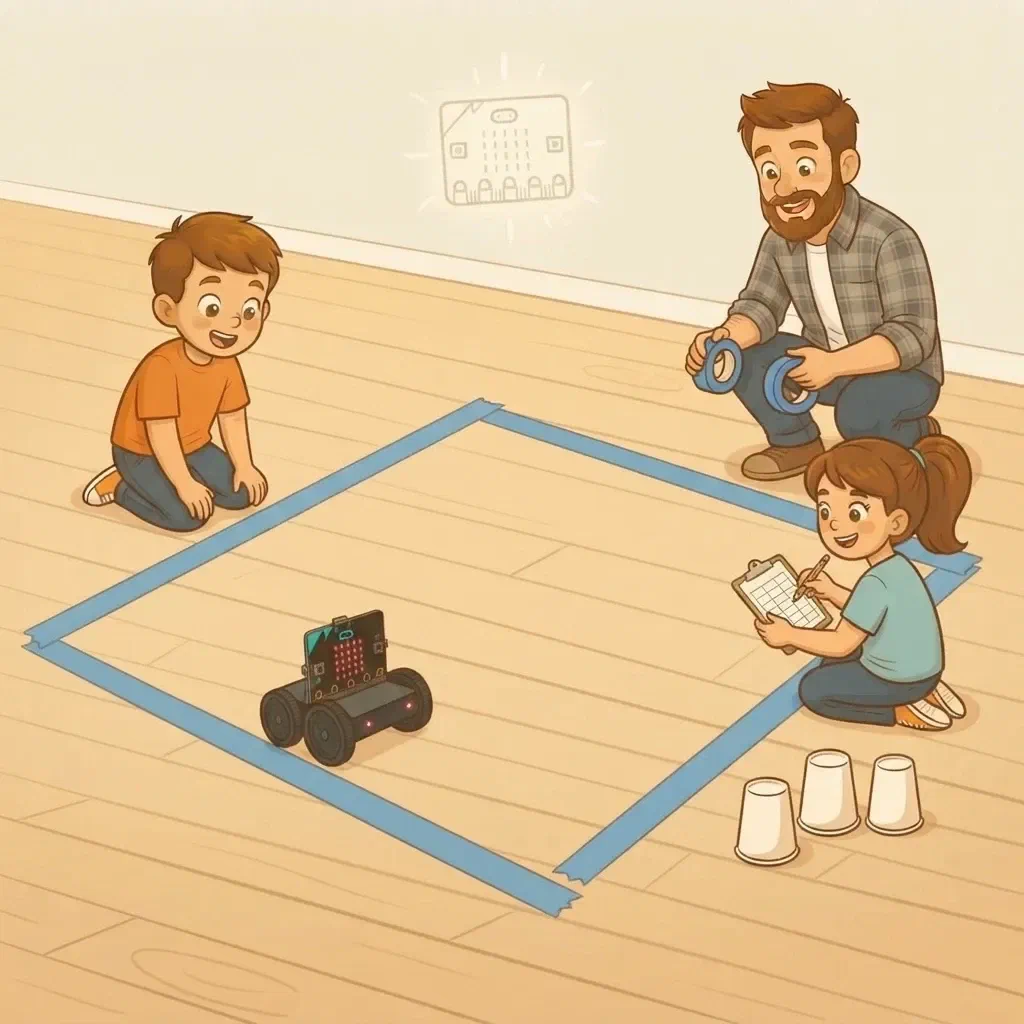
Za to ćemo napraviti vlastite blokove, funkcije, i iskoristiti mjerenja iz prošle lekcije, Koliko se brzo vrti motor?.
Danas ćemo:
- napraviti funkcije naprijed i okreni;
- dati brojevima imena: upoznati konstante;
- namjestiti točan okret od četvrt kruga;
- voziti kvadrat blokom repeat;
- saznati zašto robot ne vozi savršeno ravno i kako to popraviti;
- ako stignemo, voziti slalom između čaša.
Materijal
- robot Maqueen s micro:bitom;
- tablica brzina iz prošle lekcije;
- metar i ljepljiva traka;
- slobodan prostor na podu, barem 1 × 1 metar;
- za slalom: tri plastične čaše i prostor dug 2 metra.
Vježba 1: Funkcija naprijed
Program: Plan, prvi korak Tehnika: funkcija s parametrom
U pametnom križanju napravili smo funkciju Svjetlo: skupinu blokova s imenom, kojoj damo brojeve. Danas radimo funkciju za vožnju. Zove se naprijed, a broj koji joj damo je koliko dugo vozi, u milisekundama.
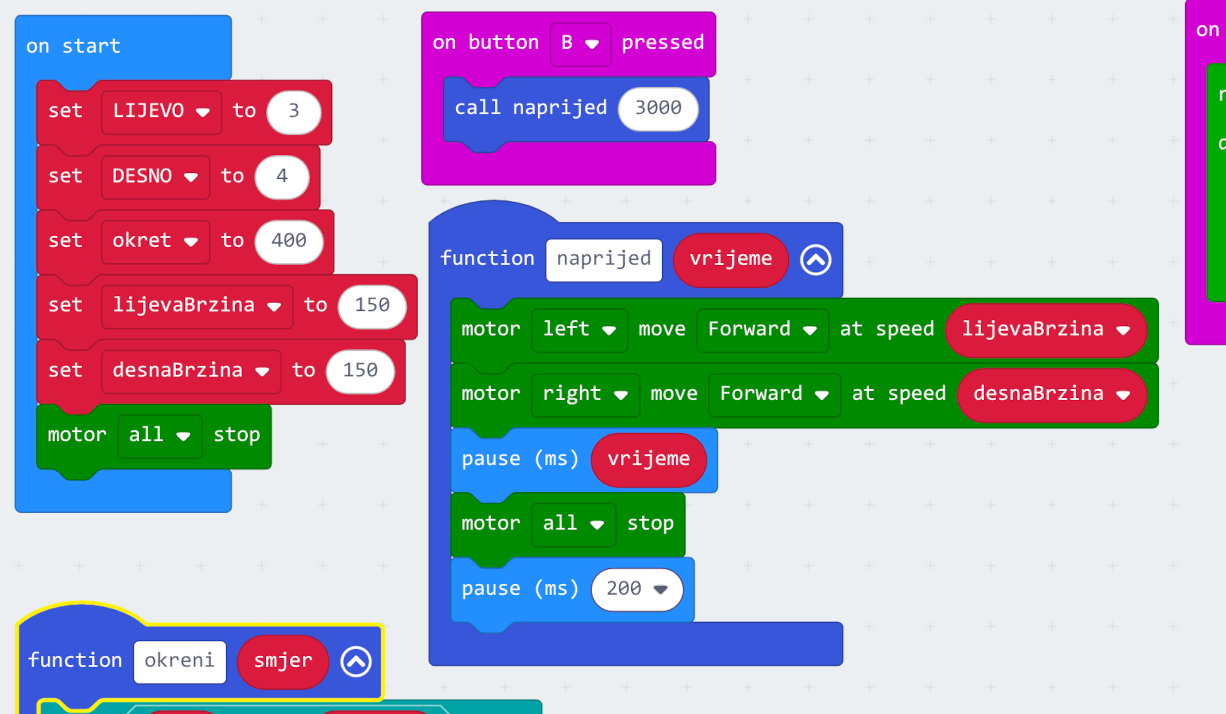
Napravi novi projekt, nazovi ga Plan i dodaj ekstenziju maqueen. U kategoriji Functions napravi funkciju naprijed s jednim brojem, vrijeme.
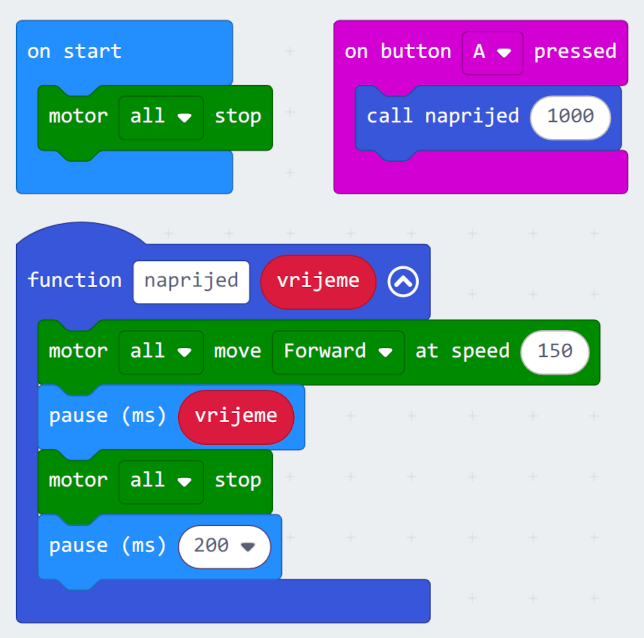
Zašto robot nakon zaustavljanja čeka 0,2 sekunde? Robot se nakon zaustavljanja još malo kotrlja. Kad bi sljedeći pokret krenuo odmah, pokreti bi se pomiješali.
Predvidi
Pogledaj svoju tablicu iz prošle lekcije. Koliko daleko vozi robot pri brzini 150 za 2 sekunde? Koliko će onda odvoziti za 1 sekundu?
Isprobaj
Pritisni A i izmjeri. Je li robot stigao blizu onoga što si predvidio/la? Zatim izračunaj: koliko dugo treba voziti da prijeđe 50 cm? Upiši taj broj u poziv funkcije i provjeri metrom.
Vježba 2: Funkcija okreni
Program: Plan, drugi korak Tehnika: konstante i namještanje (kalibracija)
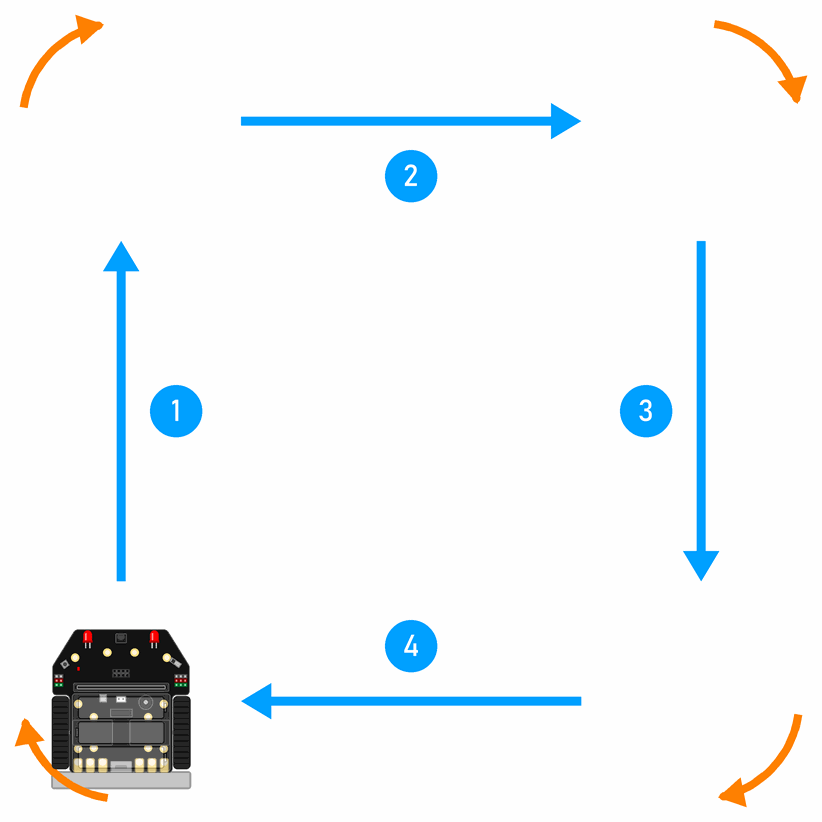
Za kvadrat robot se mora okrenuti za četvrt kruga, kao kad skreneš za ugao.
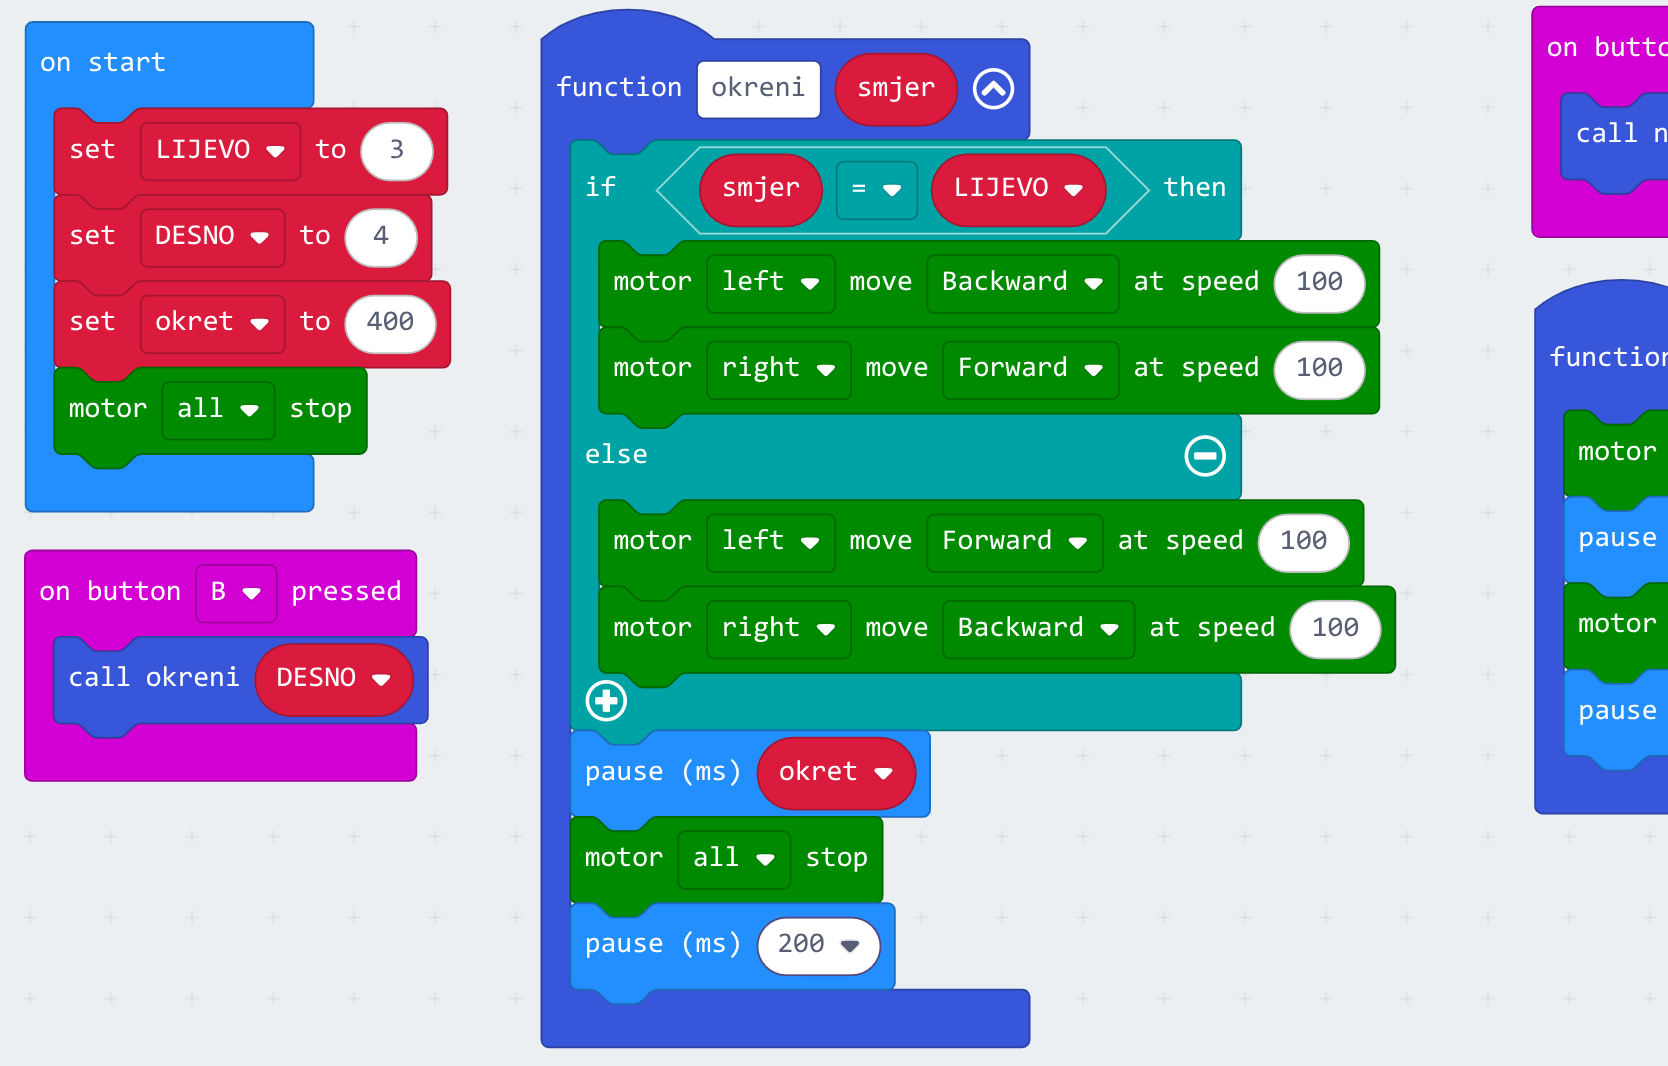
Nastavljamo u projektu Plan. Napravi funkciju okreni s brojem smjer. Za smjer koristimo dogovorene brojeve iz lekcije Micro:bit kao kontroler: 3 je lijevo, 4 je desno.
Ali kad u programu piše okreni (4), teško je odmah vidjeti kamo se robot okreće. Zato brojevima damo imena. Napravi varijable LIJEVO i DESNO i na početku programa ih postavi na 3 i 4. Sada u programu piše okreni (DESNO), a to svatko razumije.
LIJEVO i DESNO postavljamo samo jednom, na početku, i nigdje ih više ne mijenjamo, jer je lijevo uvijek 3. Ime za broj koji se nikad ne mijenja zove se konstanta. Imena konstanti pišemo velikim slovima, da se odmah vidi da ih program ne smije mijenjati. MakeCode nema poseban blok za konstante, pa za njih koristimo obične varijable.
Koliko dugo traje okret, pamti varijabla okret. Dodaj blok on button B pressed, koji okreće robota udesno.
Namjesti okret
400 milisekundi je samo prvo pogađanje. Stavi robota na crtu od ljepljive trake i pritisni B. Je li se okrenuo točno za četvrt kruga, tako da sada stoji okomito na crtu?
- Ako se okrenuo premalo, povećaj okret.
- Ako se okrenuo previše, smanji okret.
Ponavljaj dok okret ne bude točan. Zapiši svoj broj:
Četvrt kruga mom robotu traje ______ ms.
Tako se namještaju i pravi strojevi. To zovemo kalibracija: izmjeriš, popraviš broj, pa opet izmjeriš.
Vježba 3: Kvadrat
Program: Plan, treći korak Tehnika: petlja repeat
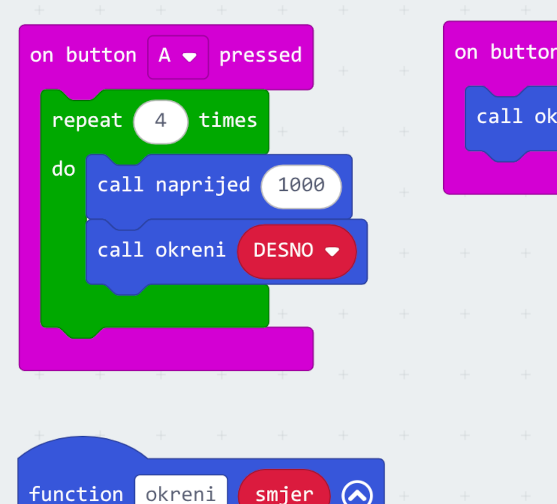
Kvadrat su četiri jednake stranice i četiri jednaka okreta. Umjesto da četiri puta složimo iste blokove, koristimo blok repeat iz pametnog križanja.
Promijeni blok on button A pressed: poziv naprijed stavi u repeat 4 times, zajedno s pozivom okreni (DESNO).
Predvidi
Označi trakom mjesto na kojem robot počinje. Kad robot napravi kvadrat, hoće li stati točno na startu?
Isprobaj
Pokreni kvadrat i označi gdje je robot stao. Koliko je daleko od starta? Pokreni ga još dvaput. Staje li uvijek na istom mjestu?
Zašto robot ne staje točno na startu?
Vježba 4: Vozi ravno
Program: Plan, četvrti korak Tehnika: svaki kotač svoja brzina
Zalijepi na pod ravnu crtu od trake, dugu 1 metar. Stavi robota na početak crte i pusti ga da vozi naprijed. Ostaje li na crti?
Gotovo nijedan robot ne vozi savršeno ravno. Dva motora nikad nisu potpuno jednaka: jedan se vrti malo brže od drugoga, pa robot skreće na stranu sporijeg kotača. To nije kvar. Tako je kod svih robota s dva motora.
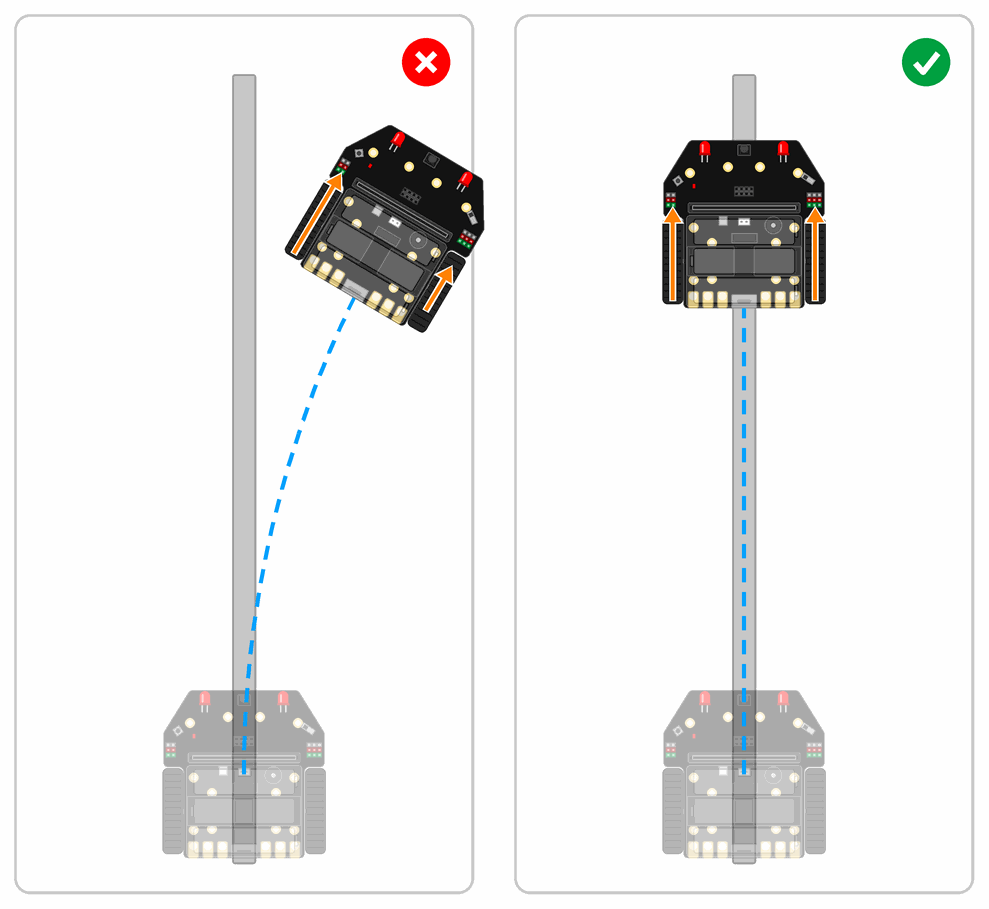
Popravak: svaki kotač dobije svoju brzinu. Nastavljamo u projektu Plan. Napravi varijable lijevaBrzina i desnaBrzina i postavi ih na 150. Promijeni funkciju naprijed: umjesto jednog bloka za oba motora, dva bloka, za svaki motor svoj. Dodaj na tipku B dugu vožnju ravno, da lakše isprobavaš. Okret ti više ne treba na tipki.
Isprobaj
Pritisni B i gledaj na koju stranu robot skreće.
- Skreće li ulijevo? Lijevi kotač je sporiji, pa smanji desnaBrzina, na primjer na 140.
- Skreće li udesno? Smanji lijevaBrzina.
Mijenjaj broj malo po malo, dok robot ne ostane na crti cijeli metar. Zapiši brzine svog robota:
lijevaBrzina = ______, desnaBrzina = ______
Zatim opet pokreni kvadrat tipkom A. Staje li sada bliže startu?
Vježba 5: Slalom (po želji)
Program: Plan, peti korak Tehnika: plan vožnje
Ako ti je ostalo vremena, robot može voziti slalom, kao skijaš između stupića. Postavi tri čaše u red, pola metra jednu od druge. Stavi robota 25 cm lijevo od reda čaša i 25 cm prije prve čaše, tako da gleda uz red.
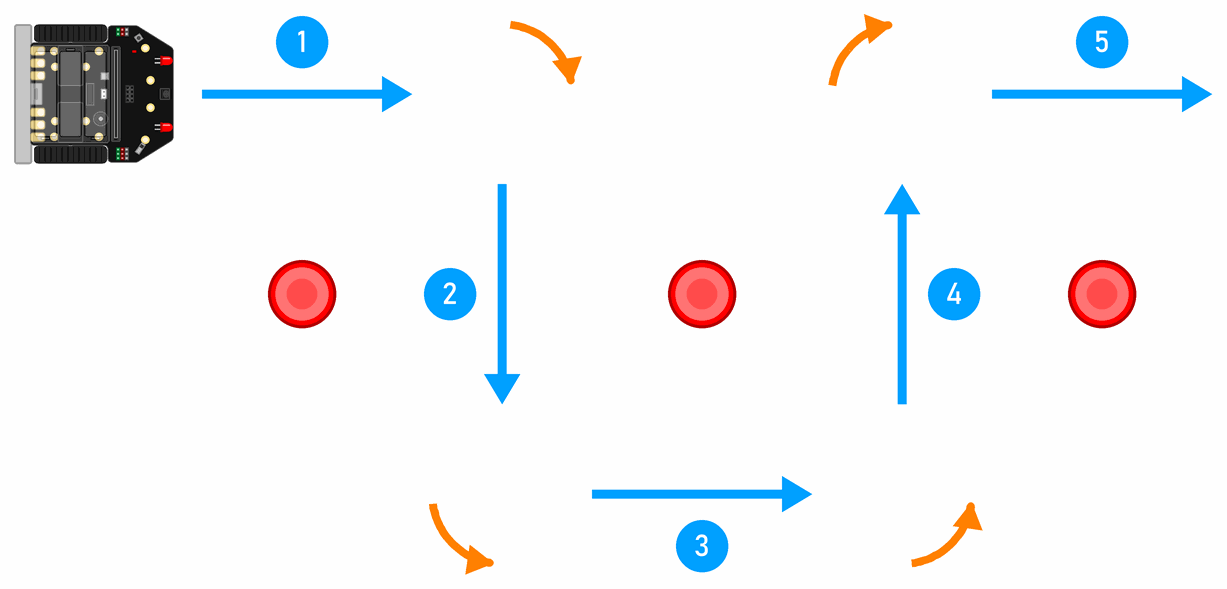
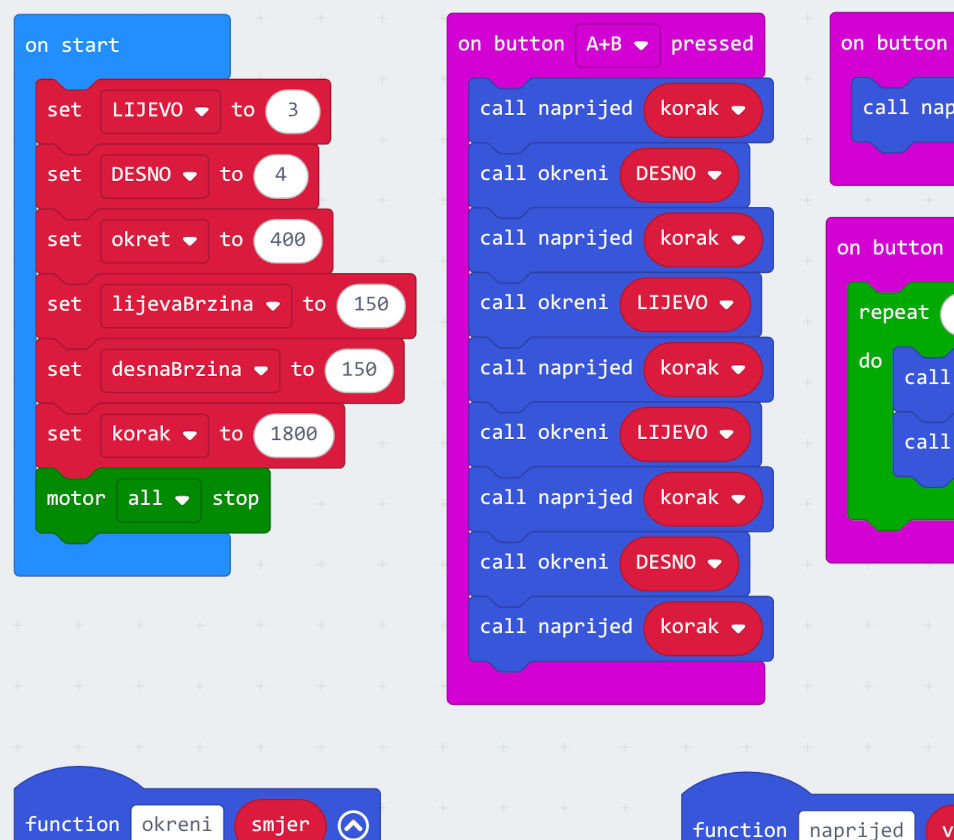
Svaka vožnja u planu duga je 50 cm. Koliko milisekundi robot treba za 50 cm, izračunao si u vježbi 1. Nastavljamo u projektu Plan. Napravi varijablu korak i postavi je na taj broj, pa ga ne moraš upisivati pet puta. Dodaj blok on button A+B pressed s planom slaloma.
Isprobaj
Pritisni A i B zajedno. Prolazi li robot pokraj čaša, a da nijednu ne sruši? Ako zapne za čašu, prvo provjeri je li okret točno četvrt kruga, a zatim korak.
Predvidi: kako bi izgledao plan da robot počne desno od reda čaša?
Dodatni zadaci
- Trokut. Neka robot vozi jednakostranični trokut. Pomoć: na svakom vrhu trokuta robot se okrene za trećinu kruga. Koliko puta treba ponoviti, i koliko dulje traje okret za trećinu kruga nego za četvrtinu?
- Naprijed u centimetrima. Za starije: napravi funkciju naprijedCm, kojoj daš broj centimetara, a ona sama izračuna koliko dugo vozi. Pomoć: iz tablice izračunaj koliko centimetara robot prijeđe u sekundi.
Što slijedi?
Sljedeći put robot više ne vozi po planu, nego ga voziš ti, odašiljačem iz lekcije Micro:bit kao kontroler.
 Što smo naučili?
- Funkcija je skupina blokova s imenom. Parametar je broj koji joj damo kad je pozovemo.
- Funkcije naprijed i okreni čine program kraćim i lakšim za čitanje.
- Konstanta je ime za broj koji se nikad ne mijenja, na primjer LIJEVO i DESNO. Imena konstanti pišemo velikim slovima.
- Kalibracija: izmjeriš, popraviš broj, pa opet izmjeriš.
- Blok repeat ponavlja iste blokove zadani broj puta.
- Robot koji vozi samo po planu ne zna gdje je, pa se male greške zbrajaju.
- Dva motora nisu jednaka, pa robot ravno vozi tek kad svaki kotač dobije svoju brzinu.